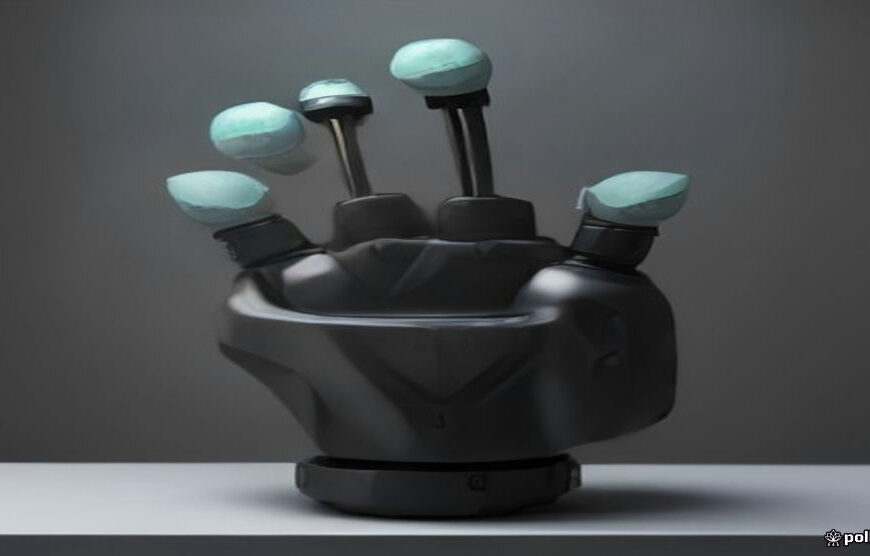

El panorama de la robótica humanoide continúa expandiéndose a un ritmo vertiginoso, y Unitree Robotics se posiciona una vez más a la vanguardia con el lanzamiento de su nueva mano robótica, la Dex3-1. Este componente, diseñado con una arquitectura de tres dedos (un pulgar y dos dedos), representa una desviación audaz de los diseños convencionales de cinco dedos, buscando optimizar la funcionalidad y la eficiencia dentro de un formato compacto. La Dex3-1 está intrínsecamente ligada a la plataforma humanoide G1 de la compañía, sugiriendo una integración profunda y sinérgica que promete elevar las capacidades de manipulación y interacción de este robot.
La concepción de la Dex3-1 responde a la creciente demanda de robots humanoides capaces de realizar tareas cada vez más complejas y delicadas. En entornos industriales, de investigación o incluso domésticos, la habilidad de un robot para interactuar con objetos de diversas formas, tamaños y texturas es fundamental. El diseño de tres dedos de Unitree, si bien minimalista, está pensado para ofrecer una combinación de fuerza, precisión y versatilidad. Las dimensiones de la unidad, que miden 175 × 88 × 77 milímetros y pesan tan solo 0.71 kilogramos, subrayan el enfoque en la ligereza y la compacidad, aspectos cruciales para no comprometer la agilidad y el equilibrio de la plataforma G1.
Un Enfoque Innovador en la Manipulación Humanoide
La singular configuración de la Dex3-1, que prescinde de los dos dedos meñique y anular, no es un mero ejercicio de diseño, sino una decisión estratégica orientada a optimizar las operaciones de agarre y manipulación más comunes. Este enfoque permite una mayor concentración de actuadores y sensores en los dedos esenciales, facilitando movimientos más precisos y un control más fino sobre los objetos. Al enfocarse en la funcionalidad principal, Unitree Robotics busca ofrecer una solución más eficiente y potencialmente más económica para ciertas aplicaciones de manipulación, sin sacrificar la destreza necesaria para tareas que van desde la manipulación de herramientas hasta la interacción con interfaces de usuario.
Este diseño se alinea con tendencias emergentes en el campo de la robótica, donde la especialización y la optimización de componentes son clave para el avance. La capacidad de un robot humanoide para adaptarse a su entorno y realizar tareas con la agilidad de un ser humano sigue siendo un objetivo central. La mano Dex3-1 de Unitree es un paso más en esa dirección, al ofrecer una herramienta de manipulación sofisticada y optimizada para su plataforma.
Integración con la Plataforma Humanoide G1
La sinergia entre la mano Dex3-1 y la plataforma G1 de Unitree Robotics es un pilar fundamental de esta innovación. La G1, conocida por su diseño ágil y sus capacidades avanzadas, se beneficia enormemente de una mano que complementa su movilidad y su inteligencia artificial. Se espera que la combinación permita a la G1 abordar una gama más amplia de tareas, desde el ensamblaje fino en líneas de producción hasta la asistencia en entornos controlados. La ligera arquitectura de la mano minimiza el impacto en el balance energético y la movilidad del robot, permitiendo que este mantenga su agilidad característica.

La integración de componentes específicos como la mano Dex3-1 es un testimonio de la estrategia de Unitree por desarrollar sistemas robóticos completos y altamente funcionales. Este enfoque holístico, donde cada componente está diseñado para interactuar de manera óptima con los demás, es crucial para el desarrollo de robots capaces de operar de manera autónoma y eficiente en entornos complejos. En el camino hacia la robótica de propósito general, la destreza de las manos es un factor determinante, y la Dex3-1 busca resolver un segmento clave de este desafío. Esta innovación podría ser un precursor de futuras evoluciones en la manipulación robótica, inspirando otros desarrollos en el sector, como los avances en manos robóticas de código abierto o las soluciones de agarre multi-dedo.
Implicaciones para el Futuro de la Robótica
La aparición de diseños de manos robóticas como la Dex3-1 de Unitree subraya la dirección que está tomando la industria: hacia robots más adaptables, eficientes y con una mayor capacidad de interacción con el mundo físico. Si bien la plataforma G1 se presenta como el destino principal de esta mano, la tecnología y el concepto detrás de ella podrían tener aplicaciones más amplias. La investigación en la manipulación robótica es un campo en constante evolución, y la miniaturización y optimización de componentes como las manos son esenciales. Este desarrollo se suma a la creciente sofisticación observada en el sector, donde empresas como YMBot con sus robots plegables o Tlibot con su robot Y1 de altura adaptable, muestran la diversidad de enfoques para resolver los retos de la robótica moderna.
La inversión en I+D en robótica humanoide, como la que realiza Unitree, es crucial para desbloquear nuevas aplicaciones y mejorar las existentes. La competencia en este sector impulsa la innovación continua, desde el desarrollo de microcontroladores para IA y robótica como los STM32G5, hasta la estandarización de protocolos para la interoperabilidad de robots móviles, reflejando un ecosistema tecnológico vibrante y en rápida expansión. La Dex3-1, con su diseño distintivo, se suma a este conjunto de avances que prometen redefinir la interacción humano-máquina en las próximas décadas.

 By