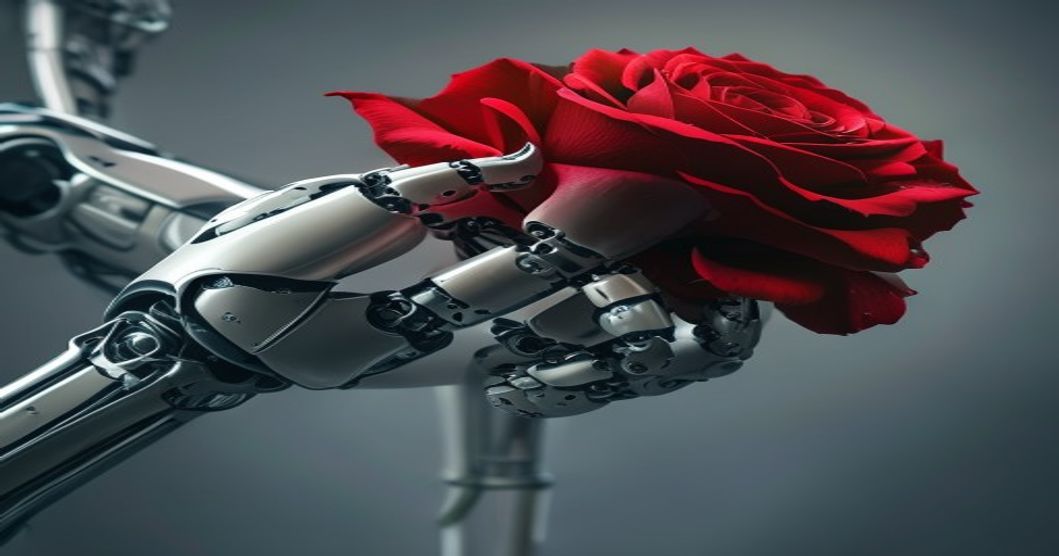

La robótica avanza a pasos agigantados, y la búsqueda de extremidades artificiales que emulen la precisión y sensibilidad humana es una constante. En este contexto, Tacta Systems Inc. emerge con su última creación: la Tacta Hand. Este desarrollo no es solo una mano robótica más en el mercado; se presenta como una solución avanzada diseñada en torno a la interacción táctil y el entrenamiento informado por trabajadores, buscando integrar la tecnología de forma más intuitiva y eficaz en entornos laborales.
La Tacta Hand destaca por su diseño a escala humana, lo que facilita su integración en sistemas robóticos existentes o el desarrollo de nuevos robots que requieran una manipulación fina y adaptable. Su principal innovación radica en el sistema de actuación denominado ‘Fluidic Tendon actuation’. Esta arquitectura interna, basada en cables y pistones impulsados por fluidos, permite el movimiento de los dedos sin la necesidad de incorporar motores voluminosos directamente en cada uno de ellos. Esta solución no solo reduce el peso y el volumen de la mano, sino que también contribuye a un movimiento más suave y potencialmente más seguro, acercándose a la fluidez de los gestos humanos.
Innovación en el Sistema de Actuación: Fluidic Tendon
El corazón de la Tacta Hand late gracias a su sistema de actuación ‘Fluidic Tendon’. A diferencia de los mecanismos robóticos tradicionales que a menudo dependen de motores eléctricos compactos pero ruidosos y pesados ubicados en las articulaciones, Tacta Systems ha optado por una solución ingenieril diferente. El sistema utiliza la presión de un fluido interno para mover cables (tendones) que, a su vez, accionan los dedos. Esta arquitectura permite que la mayor parte de la maquinaria compleja se aloje en una unidad central, liberando a los dedos de componentes pesados y permitiendo un diseño más esbelto y ligero. Esta elección de diseño es crucial para aplicaciones donde el espacio es limitado o donde se requiere una interacción delicada, minimizando el riesgo de golpes accidentales y mejorando la maniobrabilidad en espacios reducidos, un aspecto clave que también se aborda en el desarrollo de manos robóticas avanzadas como las de ProHand 1.0.
Diseño y Materiales: Ligereza y Resistencia
El cuerpo de la Tacta Hand está construido a partir de una combinación estratégica de metales ligeros y materiales compuestos. Esta selección de materiales no solo garantiza la durabilidad y resistencia necesarias para soportar las demandas de entornos industriales o de laboratorio, sino que también optimiza el peso total de la mano. Una mano robótica más ligera puede ser manipulada con mayor facilidad por el robot anfitrión, requiriendo menos energía para su movimiento y permitiendo una mayor agilidad general del sistema. Además, un diseño más liviano puede ser fundamental para la seguridad, reduciendo la masa en movimiento y, por ende, el potencial impacto en caso de contacto con operarios humanos o entornos delicados. La continua investigación en materiales y diseño de manos robóticas, como se observa en el desarrollo de robots modulares y asequibles, subraya la importancia de este equilibrio entre funcionalidad y eficiencia.

Aplicaciones y Potencial Futuro
Si bien la información inicial no detalla las aplicaciones específicas para las que se ha diseñado la Tacta Hand, su enfoque en la interacción táctil y el entrenamiento informado por trabajadores sugiere un amplio abanico de posibilidades. Podría ser ideal para tareas de ensamblaje fino, manipulación de componentes delicados, control de calidad, o incluso en entornos de investigación y desarrollo donde se requiere una alta fidelidad en la manipulación. La capacidad de aprender y adaptarse a través del entrenamiento, posiblemente utilizando técnicas de aprendizaje automático e inteligencia artificial, la posiciona como una herramienta valiosa para la automatización flexible. La robótica humanoide en su conjunto, con desarrollos como los presentados por Agility Robotics, busca precisamente esta versatilidad y capacidad de adaptación a tareas complejas, y manos como la Tacta Hand son componentes esenciales para alcanzar ese objetivo. La destreza y el sentido del tacto son habilidades que hasta ahora han representado un desafío significativo, y avances como este son pasos cruciales para superar las limitaciones críticas en el entrenamiento de robots humanoides.

 By