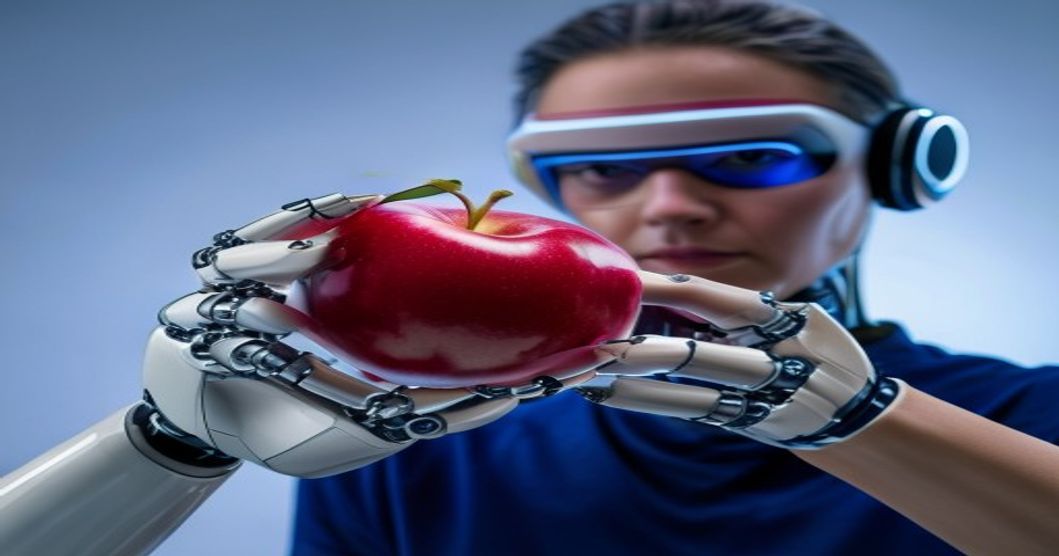

En un avance que parece sacado de la ciencia ficción, BrainCo ha presentado recientemente su plataforma de inteligencia artificial para robots controlados por la mente. Durante una demostración, un brazo robótico pilotado únicamente a través de señales cerebrales ejecutó con éxito tareas que exigen una notable precisión, como sujetar una taza o recoger una manzana. Este hito tecnológico no solo subraya el progreso continuo en la interfaz cerebro-computadora (BCI, por sus siglas en inglés), sino que también plantea un futuro donde la línea entre el pensamiento humano y la acción robótica se difumina cada vez más.
La capacidad de un robot para interpretar y actuar sobre comandos mentales abre un abanico de posibilidades sin precedentes. La demostración de BrainCo, centrada en la ejecución de acciones físicas concretas, es solo la punta del iceberg. El potencial de esta tecnología se extiende mucho más allá del control de brazos robóticos; podría redefinir la asistencia para personas con movilidad reducida, mejorar la eficiencia en entornos industriales de alta precisión y, en última instancia, transformar la forma en que interactuamos con la tecnología en nuestro día a día.
El Mecanismo Detrás del Control Mental
El funcionamiento de esta plataforma se basa en la captura y decodificación de señales electroencefalográficas (EEG) emitidas por el cerebro humano. Los usuarios, equipados con un dispositivo no invasivo, se concentran en la acción deseada, y el sistema de IA de BrainCo interpreta estos patrones neuronales para traducirlos en comandos específicos para el robot. La clave reside en la sofisticación de los algoritmos de aprendizaje profundo empleados, capaces de distinguir entre la vasta gama de señales cerebrales y aislar aquellas que corresponden a la intención motora del usuario. La precisión lograda en la demostración sugiere un alto grado de fiabilidad en la interpretación de estas señales, un desafío técnico considerable en el campo de las BCI.
Es importante destacar que este tipo de avances, aunque impresionantes, aún se encuentran en fases relativamente tempranas de desarrollo aplicado a la robótica compleja. La investigación en interfaces cerebro-computadora ha avanzado significativamente, permitiendo desde la comunicación para personas con síndrome de enclaustramiento hasta el control de prótesis avanzadas. Sin embargo, la integración de estas tecnologías en sistemas robóticos autónomos o semiatónomos para realizar tareas del mundo real, como las demostradas por BrainCo, representa un salto cualitativo. La capacidad de ejecutar acciones físicas delicadas, como coger una fruta sin dañarla o manipular objetos de forma segura, requiere no solo la decodificación precisa de la intención, sino también una coordinación motora fina por parte del robot, aspectos que la IA de BrainCo parece estar abordando con éxito.
Implicaciones y Futuro de la Robótica Controlada por Pensamientos
Las implicaciones de esta tecnología son enormes. En el ámbito de la salud, podría ofrecer una independencia sin precedentes a personas con discapacidades físicas severas, permitiéndoles interactuar con su entorno de maneras que antes eran inimaginables. Desde realizar tareas domésticas básicas hasta operar maquinaria especializada, el control mental podría democratizar la autonomía. En la industria, podríamos ver la implementación de robots capaces de realizar trabajos de alta precisión en entornos peligrosos o de difícil acceso, dirigidos directamente por la mente de un operario experto, minimizando el riesgo y maximizando la eficiencia. Esta visión se alinea con los esfuerzos por desarrollar robots cada vez más capaces de interactuar de forma intuitiva con humanos, un área en la que empresas como Agility Robotics y Figure AI están invirtiendo fuertemente.

Sin embargo, el camino hacia una adopción generalizada de robots controlados por la mente no está exento de desafíos. La privacidad de los datos cerebrales, la seguridad de las interfaces para prevenir accesos no autorizados y la necesidad de una formación rigurosa para los usuarios son cuestiones críticas que deberán abordarse. Además, la fiabilidad y la latencia de las señales cerebrales pueden variar significativamente entre individuos y en diferentes estados emocionales o de fatiga. La investigación en el desarrollo de marcos de IA que doten a los robots de personalidades dinámicas y fundamentadas, como el framework PACE, podría ser crucial para una integración más natural y segura de estas interfaces en el futuro.
Desafíos Tecnológicos y Éticos a Superar
Más allá de la precisión de la tarea en sí, la integración de sistemas BCI en robótica plantea interrogantes éticos y prácticos. La cuestión de la transferencia de la responsabilidad en caso de error, por ejemplo, se vuelve compleja cuando la acción es impulsada por un pensamiento directo. ¿Quién es responsable: el usuario, el desarrollador de la IA, el fabricante del robot? Estas preguntas requerirán marcos legales y éticos claros. Además, la democratización de esta tecnología para que sea accesible y usable por un amplio espectro de la población, y no solo por expertos, es un objetivo a largo plazo. La investigación en sensores más sensibles y algoritmos de decodificación más robustos es fundamental para superar las limitaciones actuales, como la interferencia de señales y la necesidad de calibración frecuente. Este campo se beneficia enormemente de avances en sensores táctiles avanzados que permiten a los robots percibir su entorno con mayor detalle.
La demostración de BrainCo es un testimonio del rápido avance en la convergencia de la neurociencia y la robótica. Si bien la tecnología aún enfrenta obstáculos significativos en términos de usabilidad, accesibilidad y consideraciones éticas, los pasos dados son innegablemente prometedores. El control mental de robots ya no es solo un sueño de la ciencia ficción, sino una realidad emergente que tiene el potencial de redefinir nuestra relación con las máquinas y mejorar drásticamente la calidad de vida de muchas personas. La constante evolución de la inteligencia artificial y la robótica, como se ve en el desarrollo de planificadores de navegación para robots humanoides, allana el camino para futuras innovaciones en este apasionante campo.

 By