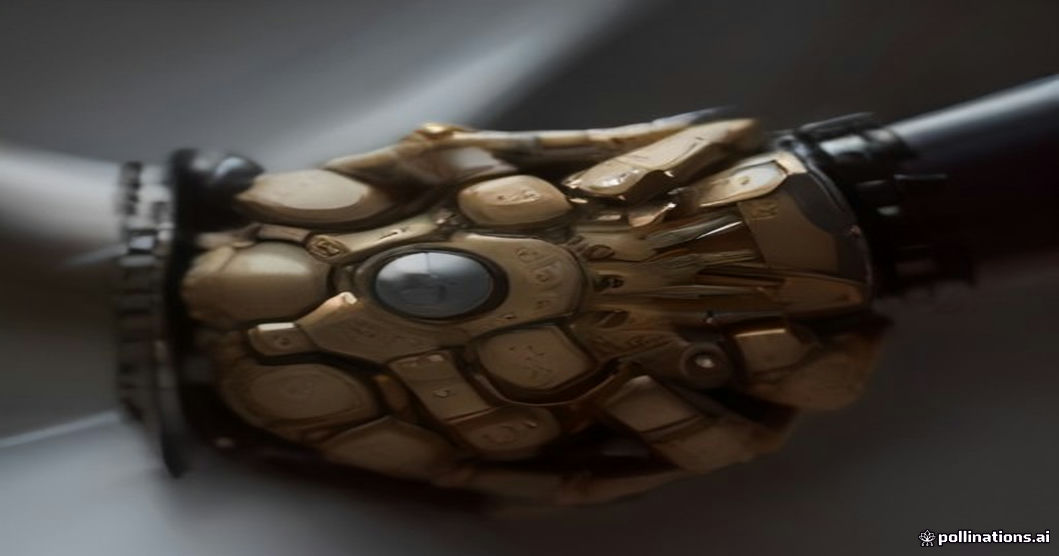

La industria de la robótica, en constante ebullición, presencia la llegada de un nuevo actor con ambiciones claras: la Linker Hand L6. Desarrollada por la firma china LinkerBot, esta mano robótica emerge con un diseño mecánico compacto que, no obstante, prioriza la destreza y la fuerza de agarre, atributos esenciales para cualquier sistema robótico avanzado. El dispositivo ha sido evaluado en la plataforma Humanoid.Guide, obteniendo una puntuación de 6 sobre 10 en su índice general de manos humanoides (Humanoid.Guide Hand Score). Esta calificación la sitúa en la categoría de ‘capaz’, un segmento que denota un equilibrio significativo entre funcionalidad y rendimiento, abriendo puertas a aplicaciones tanto en entornos industriales como de investigación.
El análisis detallado de la Linker Hand L6 revela aspectos técnicos clave. La mano robótica alcanza una puntuación de 3 sobre 5 tanto en Grados de Libertad (DoF) como en Fuerza. Si bien estas métricas no la sitúan en la vanguardia absoluta de los sistemas robóticos más complejos, sí confirman una capacidad operativa muy por encima de la media para su tamaño y presumible coste. La destreza, otro parámetro crucial, también se valora en 3 de 5, indicando una habilidad considerable para manipular objetos con precisión y adaptarse a diferentes formas y texturas. Este nivel de rendimiento la hace especialmente interesante para tareas que requieren un manejo delicado pero firme, distanciándose de soluciones puramente industriales de baja flexibilidad o de prototipos de laboratorio excesivamente complejos y costosos.
Capacidades y Diseño de la Linker Hand L6
El diseño de la Linker Hand L6 se centra en la optimización del espacio y la eficiencia energética, características vitales para la integración en robots de menor tamaño o en aquellos con limitaciones de carga útil. Su arquitectura busca replicar, hasta cierto punto, la agilidad de la mano humana, permitiendo un rango de movimiento y una capacidad de agarre que la hacen versátil. La puntuación de 3/5 en Grados de Libertad sugiere que posee suficientes articulaciones y actuadores para ejecutar una variedad de presas y manipulaciones necesarias en entornos de ensamblaje, logística o incluso en investigación y desarrollo. Esto la diferencia de manos robóticas más simples, que a menudo están limitadas a unos pocos movimientos preprogramados.
La fuerza de agarre, evaluada también con una puntuación de 3/5, indica que la Linker Hand L6 es capaz de sujetar objetos con una firmeza adecuada para no solo manipular componentes ligeros, sino también para manejar piezas de peso moderado sin riesgo de deslizamiento o caída. Esta dualidad entre delicadeza y potencia es un desafío constante en el diseño de manos robóticas, y LinkerBot parece haber encontrado un punto de equilibrio prometedor. La consistencia en sus puntuaciones, obteniendo 3 puntos en las tres métricas principales (Grados de Libertad, Fuerza y Destreza), sugiere un enfoque holístico en el desarrollo, buscando ofrecer un paquete de rendimiento equilibrado y fiable.
El Contexto de la Robótica de Manos y su Futuro
La aparición de la Linker Hand L6 se enmarca en un contexto global donde la demanda de sistemas robóticos cada vez más sofisticados no para de crecer. Empresas como Inspire Robotics con su modelo RH56H1, o las soluciones más integrales de compañías como NEURA Robotics con su humanoide 4NE1 Gen 3.5, demuestran la vitalidad del sector. La mano robótica es, sin duda, uno de los componentes más críticos para la interacción física de un robot con su entorno. Su capacidad para agarrar, manipular y trabajar con objetos es fundamental para la automatización de tareas complejas, desde el ensamblaje en fábricas hasta la asistencia en laboratorios o incluso en el hogar.

La tendencia hacia robots humanoides más ágiles y versátiles, como los que investigan Unitree con su G1+ o Agility Robotics con Digit, subraya la importancia de desarrollar manos robóticas que puedan igualar la destreza humana. La Linker Hand L6, al ofrecer un equilibrio notable de características, podría convertirse en una opción atractiva para fabricantes de robots que buscan mejorar la capacidad de manipulación de sus creaciones sin incurrir en costes prohibitivos o diseños excesivamente complejos. Este tipo de avances son cruciales para democratizar el acceso a la robótica avanzada, permitiendo que más empresas y centros de investigación puedan beneficiarse de sus capacidades.
El enfoque de LinkerBot en un diseño compacto y potente para su Linker Hand L6 sugiere una estrategia orientada a un mercado que valora la eficiencia y la funcionalidad. A medida que la robótica avanza, la necesidad de componentes modulares y de alto rendimiento como esta mano se vuelve cada vez más apremiante. Su potencial aplicación en diversas áreas, desde la manufactura hasta la robótica de servicios, la posiciona como una pieza a seguir en el panorama tecnológico global, especialmente considerando el rápido desarrollo de la industria robótica en China. La competencia en este nicho es feroz, con empresas luchando por ofrecer soluciones que no solo sean técnicamente avanzadas, sino también económicamente viables.

 By