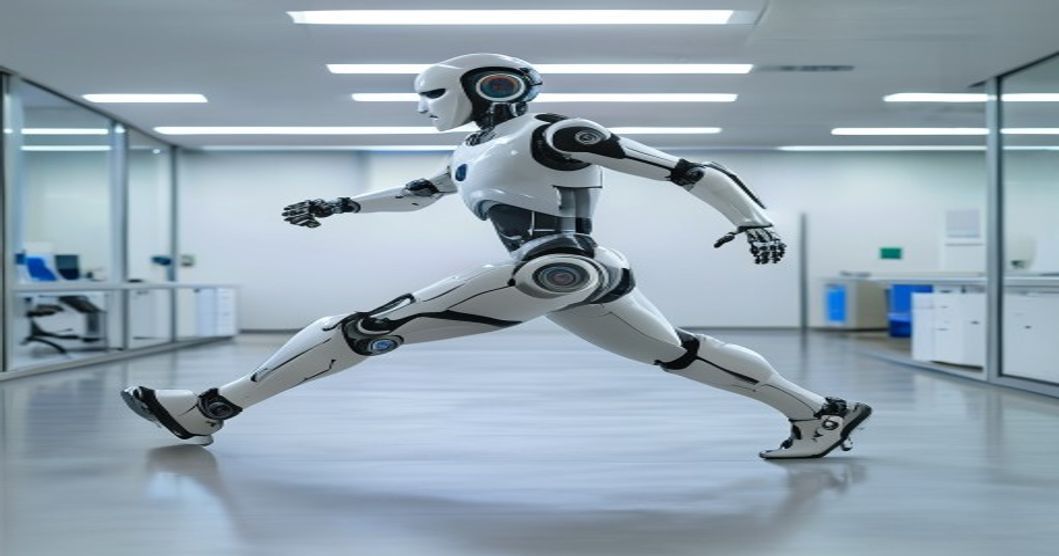

En el vertiginoso avance de la robótica humanoide, un nuevo hito ha sido alcanzado por GaitSpan, una empresa que ha desarrollado una solución revolucionaria para el control de la locomoción. La compañía ha anunciado un avance sin precedentes: la capacidad de sus robots para transicionar de una marcha pausada a una carrera dinámica utilizando una única política de control. Lo más notable de este desarrollo es que se logra sin la necesidad de recurrir a la captura de movimiento, una técnica tradicionalmente intensiva en datos y recursos, ni a la destilación de modelos múltiples, lo que simplifica drásticamente el proceso de entrenamiento y optimización.
Este logro representa un salto cualitativo en la autonomía y la agilidad de los robots humanoides. Tradicionalmente, la implementación de diferentes modos de locomoción, como caminar, trotar o correr, requería el desarrollo y la gestión de políticas de control separadas, cada una optimizada para un comportamiento específico. Este enfoque fragmentado no solo complicaba la programación y la generalización del movimiento, sino que también limitaba la fluidez de las transiciones. GaitSpan, al unificar estos comportamientos en una única política, permite que un robot adapte su forma de moverse de manera orgánica y continua, respondiendo a las demandas del entorno sin interrupciones ni cambios bruscos.
El Desafío de la Locomoción Robótica
La locomoción bípeda, el acto de caminar y correr sobre dos piernas, es una de las capacidades más complejas de replicar en máquinas. Los robots humanoides deben enfrentarse a continuos desafíos de equilibrio, adaptación al terreno, gestión de la energía y coordinación de movimientos. La investigación en este campo ha explorado diversas metodologías, desde la imitación biomimética hasta enfoques basados en aprendizaje por refuerzo. Sin embargo, conseguir que un robot humanoide no solo camine de forma estable, sino que también pueda acelerar hasta correr con la misma naturalidad que un ser humano, ha sido un objetivo esquivo. La dependencia de la captura de movimiento, por ejemplo, implica la colocación de marcadores en actores humanos y la posterior transferencia de esos datos a la simulación robótica, un proceso laborioso y a menudo propenso a errores de transferencia.
La solución de GaitSpan aborda directamente estas limitaciones. Al prescindir de la captura de movimiento, la empresa reduce significativamente el tiempo y el coste asociados al desarrollo de comportamientos de locomoción. Esto abre la puerta a una implementación más rápida y económica de robots humanoides capaces de realizar tareas que exigen una gran agilidad. La capacidad de una única política para abarcar un rango tan amplio de movimientos, desde el paso lento hasta la carrera veloz, sugiere un nivel de robustez y generalización que podría ser fundamental para el despliegue de robots en entornos dinámicos y no estructurados, como almacenes, zonas de construcción o incluso escenarios de rescate, donde la adaptabilidad es clave.
Innovación en el Entrenamiento y Control
La premisa fundamental de GaitSpan radica en su innovador método de entrenamiento. En lugar de depender de la observación de movimientos humanos capturados digitalmente, su enfoque se centra en desarrollar una política de control intrínsecamente capaz de generar la transición del caminar al correr. Esto implica algoritmos de aprendizaje automático que pueden explorar y optimizar el espacio de control del robot para lograr un comportamiento deseado, aprendiendo a gestionar la dinámica compleja del movimiento bípedo de forma autónoma. La eliminación de la destilación multi-experto, que a menudo se utiliza para combinar el conocimiento de varios modelos de comportamiento especializados, simplifica aún más la arquitectura de control y mejora la eficiencia computacional.
Este avance podría tener profundas implicaciones en la industria, especialmente en áreas donde la velocidad y la eficiencia en el movimiento son críticas. Por ejemplo, en la logística y el comercio electrónico, robots capaces de moverse rápidamente entre estanterías o de transportar mercancías a mayor velocidad podrían optimizar significativamente las operaciones. En el ámbito de la asistencia, un robot que pueda pasar de un caminar lento y cuidadoso a un trote rápido para responder a una emergencia, mejoraría su utilidad en situaciones críticas. Además, esta tecnología podría ser un componente crucial para el desarrollo de robots humanoides de propósito general, como los que buscan empresas como Walden Robotics, permitiéndoles adaptarse a una gama más amplia de tareas y entornos. La investigación en IA para mejorar la precisión robótica, como se ve en proyectos como VistaVLA, complementa estos avances en locomoción, creando sistemas robóticos cada vez más capaces.

El Futuro de la Movilidad Humanoide
El trabajo de GaitSpan se alinea con la creciente tendencia hacia sistemas robóticos más inteligentes y autónomos. La simplificación de los procesos de entrenamiento y control es fundamental para acelerar la adopción de robots en la vida cotidiana y en aplicaciones industriales complejas. A medida que la robótica avanza, la capacidad de emular la agilidad humana se vuelve cada vez más importante. Tecnologías que permiten una mayor frecuencia de control, como las impulsadas por plataformas como NVIDIA Jetson Orin, son esenciales para la ejecución de movimientos complejos y rápidos, y GaitSpan parece estar aprovechando este tipo de avances.
La capacidad de transicionar del caminar al correr sin reentrenamiento no solo es un logro técnico, sino que también señala un camino hacia robots más intuitivos y adaptables. Esta tecnología podría, en el futuro, ser aplicada a una variedad de plataformas robóticas, desde drones hasta vehículos autónomos, mejorando su rendimiento en entornos impredecibles. La continua investigación en IA distribuida, como la que apuestan empresas como Renesas para una nueva generación de robots humanoides, también jugará un papel crucial en la integración de estas capacidades de locomoción avanzada en sistemas robóticos más amplios y sofisticados.
En resumen, GaitSpan ha dado un paso significativo al democratizar y simplificar el control de la locomoción dinámica en robots humanoides. Al eliminar barreras como la captura de movimiento y la destilación compleja, abren un nuevo capítulo en la movilidad robótica, acercándonos a máquinas que no solo imitan la forma humana, sino también su fluidez y agilidad en el movimiento.

 By