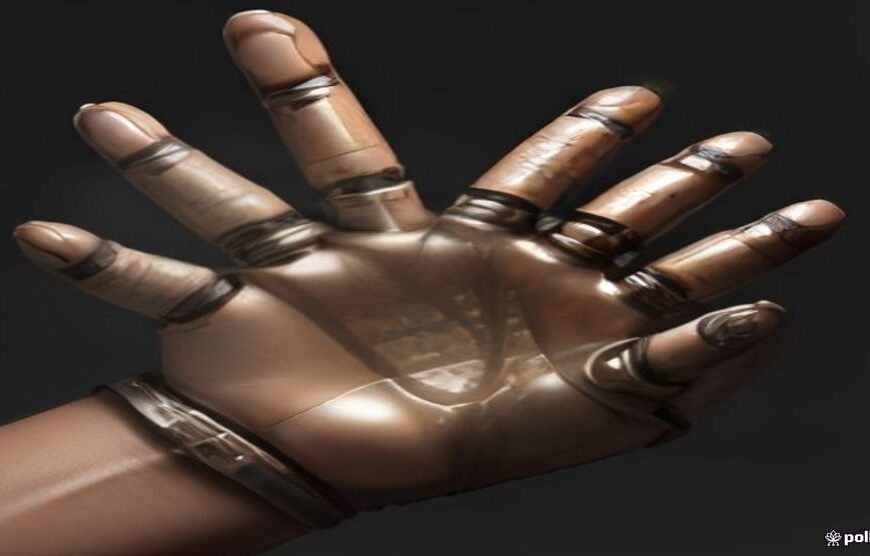
DM Hand1: Un Avance en la Investigación de Manipulación Robótica
La robótica avanza a pasos agigantados, y la capacidad de interacción precisa con el entorno es uno de los pilares fundamentales para el desarrollo de robots más autónomos y versátiles. En este contexto, Humanoid.guide ha presentado la DM Hand1, una mano robótica de cinco dedos concebida para la investigación y el desarrollo en áreas donde la manipulación controlada de objetos es crucial. Este desarrollo se posiciona como una plataforma destinada a potenciar la destreza en la manipulación robótica, más allá de ser una solución de referencia completamente madura. La DM Hand1 busca ofrecer a investigadores y desarrolladores una herramienta potente para explorar las complejidades de la interacción mano-objeto.
Aunque su puntuación actual de 4 sobre 10 en el Humanoid.guide Hand Score la sitúa en una categoría de desarrollo, esto subraya su propósito: ser un catalizador para la innovación. La mano está diseñada con un enfoque en la investigación, lo que implica que sus características y capacidades están orientadas a facilitar la experimentación y la validación de nuevas técnicas y algoritmos en el campo de la robótica. Su estructura de cinco dedos, replicando la configuración más común en las manos humanas, es clave para abordar tareas de manipulación que requieren una coordinación y precisión elevadas.
Potencial de la DM Hand1 en el Ecosistema Robótico
La importancia de herramientas como la DM Hand1 radica en su contribución al avance del sector. En un panorama donde empresas como Sanctuary AI ya están presentando soluciones avanzadas como su mano hidráulica, la aparición de plataformas dedicadas a la investigación pura permite explorar fronteras más allá de las aplicaciones industriales inmediatas. La manipulación diestra es un desafío persistente en la robótica, y la DM Hand1 aspira a ser un banco de pruebas ideal para abordar estos retos.
Los investigadores que trabajan en el desarrollo de robots humanoides, ya sean para tareas complejas en entornos de manufactura o para interacciones más delicadas, encontrarán en la DM Hand1 una base sólida. La capacidad de controlar finamente cada dedo, así como la muñeca, es fundamental para tareas que van desde el agarre de objetos de formas irregulares hasta la realización de operaciones que exigen una motricidad fina. Este tipo de plataformas son esenciales para la evolución de la robótica hacia capacidades cada vez más humanas.
Investigación y Desarrollo: La Clave del Futuro Robótico
La filosofía detrás de la DM Hand1 se alinea con la necesidad constante de experimentación en la robótica. Plataformas como el Walker II de DroidUp o la mano humanoide Wave W01 de Sharpa Robotics demuestran la diversidad de enfoques y la ambición del sector. Sin embargo, la DM Hand1 se enfoca en un nicho específico: la investigación aplicada a la manipulación. Esto la hace especialmente valiosa para instituciones académicas y laboratorios de I+D que buscan comprender y mejorar la interacción robótica.

La naturaleza abierta y adaptable de la DM Hand1, aunque no se detalla explícitamente en la información proporcionada, se presupone dada su orientación a la investigación. Esto permitiría a los desarrolladores integrar fácilmente la mano con otros sistemas robóticos, así como con software de control avanzado, potencialmente aprovechando herramientas como el SDK de MANUS Core 3.2 para mejorar la retroalimentación háptica y el control. La sinergia entre hardware especializado para la manipulación y software inteligente es lo que definirá la próxima generación de robots capaces.
En resumen, la DM Hand1 representa un paso adelante en la facilitación de la investigación en manipulación robótica. Su diseño, centrado en la destreza y el control, la convierte en una herramienta prometedora para impulsar la innovación en el campo de los robots humanoides y más allá, contribuyendo al desarrollo de sistemas robóticos cada vez más competentes y adaptables a nuestro mundo.


 By