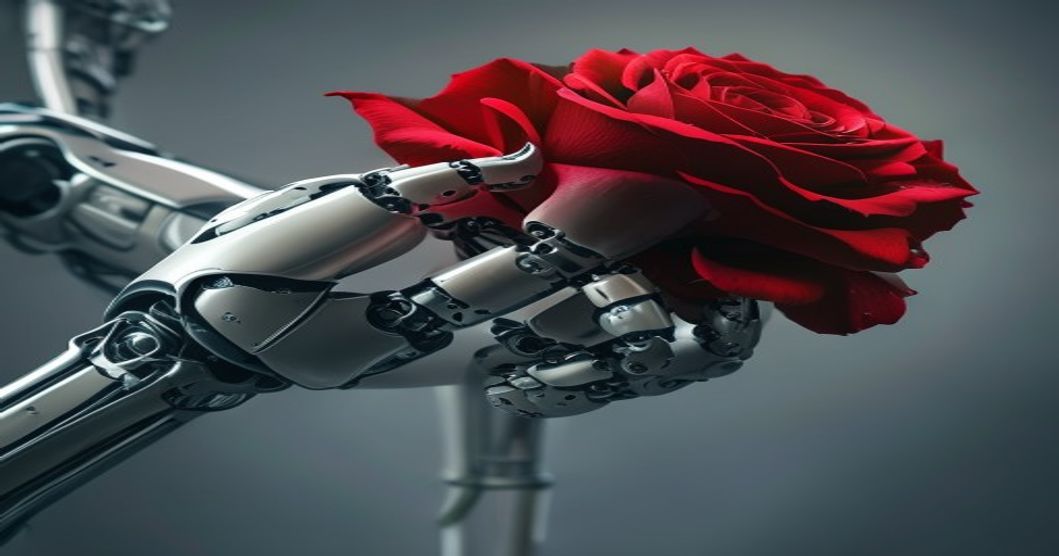

El panorama de la robótica de investigación da la bienvenida a un nuevo y ambicioso contendiente: ByteDexter. Desarrollada por ByteDance Seed, la división de investigación de inteligencia artificial del gigante tecnológico ByteDance, esta mano robótica de cinco dedos se ha diseñado meticulosamente para alcanzar un nivel superior de destreza, una integración mecánica compacta y una sensibilidad táctil avanzada. Este avance promete redefinir las capacidades en el campo de la manipulación robótica, abriendo nuevas vías para la interacción entre máquinas y su entorno.
A diferencia de muchos diseños que optan por motores distribuidos externamente, ByteDexter integra sus motores eléctricos directamente dentro de la palma. Esta solución de ingeniería no solo contribuye a un perfil más compacto y estéticamente refinado, sino que también optimiza la transferencia de potencia y reduce la complejidad de los ensamblajes externos. La transmisión mediante un sistema de enlaces rígidos permite que los dedos se muevan a través de conexiones mecánicas precisas, mientras que un enfoque en mecanismos pasivos busca mejorar la resiliencia y la adaptabilidad en las interacciones.
Un Enfoque Innovador en Diseño y Mecánica
La arquitectura interna de ByteDexter es un testimonio de la ingeniería de precisión. La decisión de alojar los actuadores en la palma central es una característica distintiva que minimiza el volumen y la complejidad de cada dedo individual. Esto permite un diseño más biomimético, imitando la concentración de masa muscular y tendones en la palma humana. La transmisión por enlaces, aunque un concepto bien establecido, se ha implementado aquí con un énfasis en la rigidez y la precisión, asegurando movimientos controlados y repetibles. La inclusión de mecanismos pasivos en la articulación de los dedos es crucial para la seguridad y la versatilidad, permitiendo que la mano se adapte a superficies irregulares o aplique la fuerza justa sin un control activo constante, similar a cómo la mano humana reacciona de forma natural.
Este diseño se alinea con la creciente tendencia en la robótica humanoide de buscar soluciones más integradas y eficientes. Si bien aún se encuentra en la fase de investigación, el concepto de ByteDexter podría tener implicaciones significativas en campos donde la manipulación fina y la retroalimentación háptica son esenciales. La investigación en manos robóticas ha sido un área de interés constante, con desarrollos notables como la MagicHand H01 de MagicLab, que también busca mejorar la destreza, o los esfuerzos de compañías como Honda con su mano robótica, demostrando la importancia global de avanzar en esta tecnología.
La Importancia de la Detección Táctil en la Manipulación Robótica
Más allá de su diseño mecánico, ByteDexter pone un fuerte énfasis en la detección táctil. La capacidad de sentir la textura, la presión y la forma de los objetos es fundamental para que un robot pueda interactuar con el mundo de manera efectiva y segura. La retroalimentación táctil permite a los robots ajustar su agarre, detectar deslizamientos, identificar objetos sin necesidad de visión y realizar tareas delicadas con precisión. La integración de sensores táctiles avanzados directamente en la mano robótica es un paso crucial hacia la creación de robots que puedan operar en entornos complejos y dinámicos, similares a los entornos de trabajo colaborativo que exploran robots como AIR de Embodied AI.
La investigación de ByteDance en esta área se suma a los esfuerzos globales por dotar a los robots de una mayor inteligencia sensorial. Si bien la noticia no detalla la naturaleza exacta de estos sensores ni su disposición, se infiere que su objetivo es proporcionar una rica fuente de datos para los algoritmos de control y aprendizaje. La destreza combinada con una sensórica avanzada es la piedra angular para aplicaciones que van desde la manufactura de alta precisión hasta la asistencia personalizada, un objetivo que persiguen plataformas como el ARMAR 7 o incluso robots más híbridos como el GoMate Mini de GAC Group.

Implicaciones Futuras y Contexto Sectorial
El desarrollo de ByteDexter por parte de ByteDance Seed se produce en un momento de efervescencia para la robótica humanoide y la inteligencia artificial. Empresas de todo el mundo están invirtiendo fuertemente en la creación de robots más capaces y versátiles. La competencia es intensa, y la innovación en áreas clave como la manipulación, la locomoción y la percepción es constante. La entrada de un actor tecnológico de la talla de ByteDance en este segmento de investigación subraya la importancia estratégica que se le otorga a la robótica avanzada.
Si bien ByteDexter es una mano de investigación, su enfoque en la integración y la sensórica podría influir en el diseño de futuros robots humanoides, ya sean para aplicaciones industriales, de servicio o incluso domésticas. La capacidad de realizar tareas de manipulación complejas es un requisito previo para que los robots puedan integrarse de manera más efectiva en la vida humana y en los procesos productivos. Se vislumbran potenciales aplicaciones en la automatización de tareas complejas, la investigación en interacción humano-robot, y el desarrollo de sistemas de control más sofisticados. Es un campo que evoluciona rápidamente, como demuestran los esfuerzos de empresas como BYD con su robot humanoide Xiao Di o las exploraciones en robótica de asistencia como las que podría emprender Tau Robotics.
La investigación en este campo también debe considerar los desafíos regulatorios y éticos, especialmente a medida que los robots se vuelven más capaces y autónomos. Si bien la noticia se centra en los aspectos técnicos de ByteDexter, la trayectoria futura de estas tecnologías requerirá una cuidadosa consideración de su impacto social. La colaboración entre gigantes tecnológicos y centros de investigación es clave para impulsar la innovación, pero también subraya la necesidad de un diálogo abierto sobre el futuro de la robótica y la inteligencia artificial en nuestra sociedad.

 By