
La Complejidad del Diseño Humanoide: Más Allá del Movimiento Básico
El diseño de robots humanoides se erige como uno de los desafíos más intrincados en el panorama actual de la robótica. Estas máquinas, concebidas para emular la forma y la funcionalidad humanas, deben orquestar un ballet de sistemas complejos. No se trata solo de la movilidad; el equilibrio, la percepción visual, la reactividad ante estímulos inesperados y la gestión de una intrincada red de articulaciones, sensores y unidades de procesamiento de datos son aspectos fundamentales. La capacidad de un robot para operar de manera autónoma y segura en entornos dinámicos, especialmente aquellos compartidos con humanos, exige un nivel de inteligencia y adaptabilidad sin precedentes.
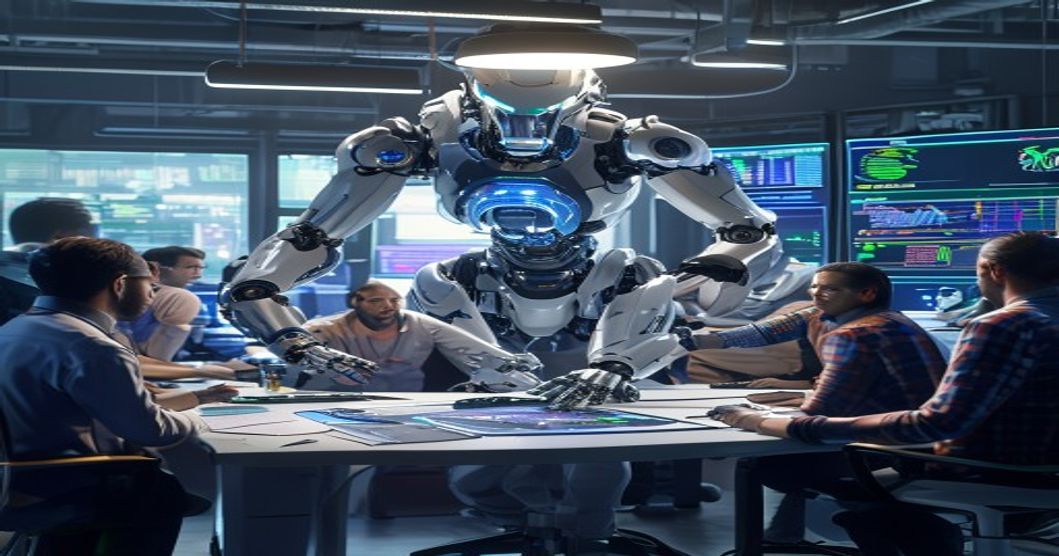
La necesidad de que estos robots aprendan a «leer la habitación» —un concepto que trasciende la simple detección de obstáculos— implica la comprensión de señales sociales sutiles, la anticipación de intenciones y la adaptación del comportamiento en tiempo real. Este aprendizaje se basa en el procesamiento de vastas cantidades de datos sensoriales y en el desarrollo de algoritmos de inteligencia artificial capaces de inferir estados y contextos. La fiabilidad de estos sistemas se vuelve crítica, especialmente en aplicaciones industriales donde la seguridad y la eficiencia son primordiales, como en la línea de producción o en la logística avanzada. La integración de estos humanoides en tareas complejas abre la puerta a nuevas eficiencias, pero también plantea interrogantes sobre la colaboración humano-robot y la supervisión necesaria.
Avances Clave en Percepción y Cognición para Humanoides
La habilidad de un robot humanoide para «leer la habitación» se nutre de avances significativos en múltiples campos. La visión por computadora ha evolucionado drásticamente, permitiendo a los robots no solo identificar objetos y personas, sino también interpretar expresiones faciales, lenguaje corporal y la dinámica de grupo. Los sistemas de procesamiento de lenguaje natural (PLN) permiten a los robots comprender instrucciones verbales, reconocer tonos de voz e incluso detectar sarcasmo o frustración, interpretando así la carga emocional de una interacción. La fusión de datos provenientes de diversos sensores —cámaras, micrófonos, LIDAR, sensores táctiles y unidades de medición inercial (IMU)— crea un modelo holístico del entorno, permitiendo al robot construir una representación interna coherente del espacio y de las interacciones que ocurren en él.
Estos sistemas avanzados de percepción y cognición son esenciales para que los robots humanoides puedan operar con seguridad y eficacia en entornos no estructurados. Por ejemplo, en un entorno de almacén o fábrica, un robot debe ser capaz de predecir los movimientos de los trabajadores humanos, identificar situaciones de riesgo y ajustar su propia trayectoria o acciones para evitar colisiones o accidentes. La capacidad de aprendizaje continuo, mediante técnicas como el aprendizaje por refuerzo, permite a los robots refinar sus modelos de comportamiento basándose en la experiencia, mejorando su capacidad para «leer» situaciones complejas con el tiempo. Este enfoque iterativo es fundamental para la adaptación y la mejora constante de su rendimiento. La colaboración con expertos en ingeniería y robótica es vital para seguir impulsando estas innovaciones.
El Rol Crucial de la IA y el Aprendizaje Profundo
La inteligencia artificial (IA), y en particular el aprendizaje profundo (deep learning), juega un papel central en el desarrollo de la capacidad de los robots humanoides para interpretar su entorno social y emocional. Los modelos de redes neuronales profundas son capaces de identificar patrones complejos en datos sensoriales que serían imposibles de detectar mediante métodos tradicionales. Esto incluye la distinción entre diferentes tipos de movimientos, la identificación de la intención detrás de una acción o la predicción de la trayectoria de un objeto basándose en información limitada. La aplicación de estas tecnologías se extiende desde la conducción autónoma hasta la robótica avanzada, demostrando su versatilidad y potencia.

El «aprendizaje por leer la habitación» se traduce en la capacidad de los robots para inferir la intención y el estado emocional de las personas que los rodean. Esto es crucial para una interacción fluido y seguro. Por ejemplo, si un robot detecta que una persona está frustrada o impaciente, puede ajustar su ritmo de trabajo o ofrecer asistencia de manera proactiva. De manera similar, en un entorno industrial, la capacidad de un robot para predecir las acciones de un operario humano puede prevenir accidentes. La investigación en este ámbito busca dotar a los robots de una «inteligencia situacional» que les permita comprender el contexto más amplio de su operación, yendo más allá de la simple ejecución de comandos. Esta inteligencia es fundamental para aplicaciones que requieren alta precisión y seguridad, como se discute en el contexto de la Robotics Summit & Expo 2026, un evento que reúne a los líderes de la industria para discutir el futuro de la robótica.
Implicaciones y Desafíos Futuros
La progresión de los robots humanoides hacia una mayor comprensión contextual y emocional abre un abanico de posibilidades, pero también presenta desafíos significativos. En el ámbito industrial, la colaboración entre humanos y robots se beneficiará enormemente de esta capacidad, permitiendo interacciones más seguras y eficientes. Los robots podrán asistir a los trabajadores en tareas complejas o peligrosas, adaptándose a sus ritmos y necesidades. En el sector de la salud y la asistencia, estos robots podrían ofrecer un cuidado más empático y personalizado, interpretando las señales de malestar o necesidad de un paciente. Sin embargo, la precisión en la interpretación de emociones y la ética detrás de tales sistemas son aspectos que requieren una cuidadosa consideración y regulación. La empresa LimX Luna, por ejemplo, está desarrollando humanoides que buscan abordar estas necesidades en la industria.
La confianza en estos sistemas es primordial. Si un robot malinterpreta una situación o una emoción, las consecuencias pueden ser negativas, desde la ineficiencia hasta riesgos de seguridad. Por ello, la investigación continua se centra en la robustez de los algoritmos, la validación de su rendimiento en escenarios del mundo real y la transparencia en sus procesos de toma de decisiones. La capacidad de «leer la habitación» no es solo una proeza técnica, sino un paso hacia la creación de robots que puedan coexistir y colaborar de manera más significativa con los humanos, transformando así diversos sectores. La comprensión de las complejidades del entorno y la respuesta adecuada son áreas clave para el desarrollo futuro de la robótica. La continua innovación en sensores y procesamiento, como se ve en el desarrollo de sistemas de sensores virtuales integrales para IA, es fundamental para el avance en esta dirección.

 By