
El panorama de la robótica avanza a pasos agigantados, y el control preciso y adaptable de las extremidades robóticas es un desafío clave. En este contexto, ByteDance, el gigante tecnológico conocido por plataformas como TikTok, ha irrumpido en la investigación avanzada con el desarrollo de GR-Dexter. Presentado en diciembre de 2025, este proyecto emana del equipo de investigación en inteligencia artificial de ByteDance, conocido como Seed, y se posiciona como un modelo fundacional centrado específicamente en el software para manos robóticas de gran destreza. El objetivo es claro: trasladar los principios de la inteligencia artificial general al dominio del control robótico, superando la tradicional programación individualizada para cada tarea.
La denominación de ‘modelo fundacional’ para GR-Dexter subraya su naturaleza como un sistema de IA de amplio espectro, diseñado para aprender y adaptarse a una variedad de tareas complejas. En lugar de ser entrenado para una única función, GR-Dexter busca comprender y ejecutar acciones que requieren una coordinación fina y una manipulación precisa, habilidades cruciales para la interacción del robot con el entorno físico. Esta aproximación difiere radicalmente de los enfoques anteriores, donde cada movimiento o agarre debía ser programado explícitamente. La visión detrás de GR-Dexter es la de un sistema que pueda generalizar su conocimiento para realizar nuevas tareas con mínima reprogramación, acercándose así a la versatilidad de las manos humanas.
La Revolución del Software para la Manipulación Robótica
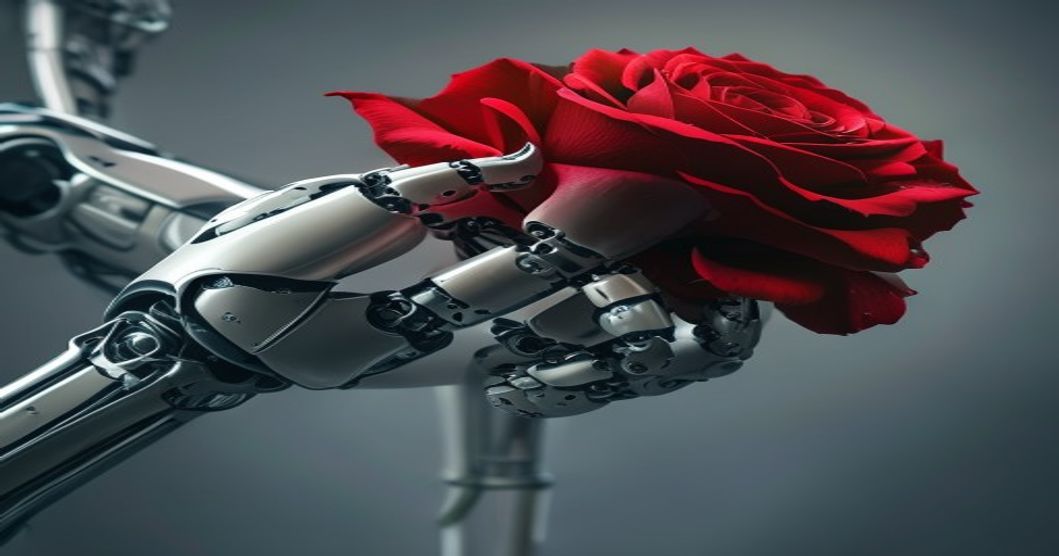
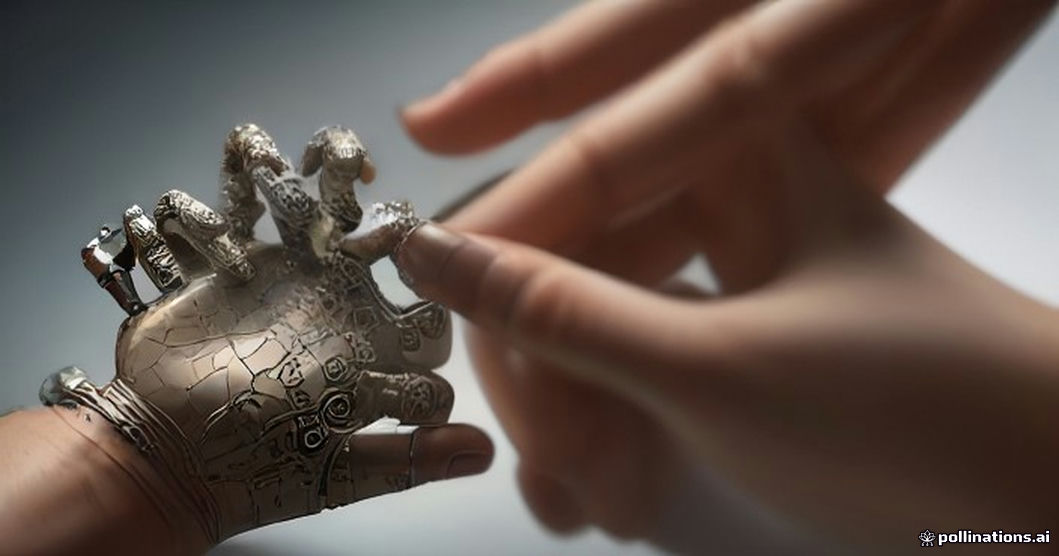
El corazón de GR-Dexter reside en su capacidad para actuar como una capa de software inteligente que potencia las capacidades de hardware robótico. Las manos robóticas, por su complejidad intrínseca, presentan un campo fértil para la aplicación de la inteligencia artificial. GR-Dexter aborda esto mediante el uso de técnicas de aprendizaje profundo para procesar datos sensoriales (como la visión o el tacto) y traducirlos en comandos de movimiento precisos. Esto permite a los robots realizar acciones como agarrar objetos de formas y texturas diversas, manipular herramientas delicadas o incluso ensamblar componentes con una precisión que antes era exclusiva de los operarios humanos.
Esta investigación se alinea con una tendencia creciente en el sector de la robótica y la IA, donde se busca crear sistemas más autónomos y adaptables. La capacidad de un robot para interactuar de forma segura y efectiva con su entorno es fundamental para su adopción en una amplia gama de aplicaciones, desde la manufactura avanzada hasta la asistencia en el hogar. Proyectos como el de GR-Dexter son vitales para desbloquear el potencial de los robots en escenarios del mundo real, donde la predictibilidad del entorno es limitada. Si bien la noticia no especifica las manos robóticas exactas con las que GR-Dexter ha sido probado, la mención de ‘destreza’ sugiere un enfoque en sistemas que emulan la agilidad y sensibilidad de las manos biológicas.
Aplicaciones Potenciales y el Futuro de la IA Robótica
Las implicaciones de un modelo de IA como GR-Dexter son vastas. En el ámbito industrial, podría mejorar significativamente la automatización en líneas de producción, permitiendo a los robots manejar tareas que actualmente requieren intervención humana debido a su complejidad o fragilidad. Esto podría incluir desde el empaquetado de componentes electrónicos sensibles, como en el caso de robots como el ASUS Gallop que transforma el empaquetado de componentes informáticos, hasta el ensamblaje de precisión en sectores como el automotriz o aeroespacial. La capacidad de adaptarse a diferentes piezas y herramientas sin necesidad de reconfiguración manual reduciría drásticamente los tiempos de inactividad y aumentaría la eficiencia. La reciente demostración de Tesla Optimus visto ensamblando componentes en una nueva fábrica piloto es un ejemplo palpable de hacia dónde se dirige la industria.

Más allá de la industria, GR-Dexter podría jugar un papel crucial en el desarrollo de robots de servicio y asistencia. La manipulación diestra es esencial para tareas cotidianas, desde preparar alimentos hasta ayudar a personas con movilidad reducida en sus actividades diarias. La investigación sobre modelos de IA que unifican visión, lenguaje y acción, como el japonés AIRoA-0, es un indicador del camino hacia robots más interactivos y útiles en entornos domésticos o de cuidado. Si bien GR-Dexter se enfoca en el software para manos, es probable que sus avances contribuyan a la creación de robots humanoides más capaces y versátiles, como los que se están probando en entornos de retail, demostrando la viabilidad de robots Agibot G2 superando pruebas de 24 horas en tiendas.
El desarrollo de GR-Dexter por parte de ByteDance Seed representa un paso adelante en la convergencia entre la inteligencia artificial y la robótica avanzada. Al centrarse en la destreza de las manos robóticas a través de modelos fundacionales de IA general, la compañía busca dotar a las máquinas de habilidades de manipulación que se aproximen cada vez más a las capacidades humanas. Este enfoque promete acelerar la creación de robots más autónomos, adaptables y eficientes, abriendo nuevas posibilidades para su aplicación en diversos sectores y redefiniendo el futuro de la interacción humano-robot.

 By