
Pantheon Hand: La Vanguardia de la Manipulación Robótica Llega de la Mano de Stella Robot
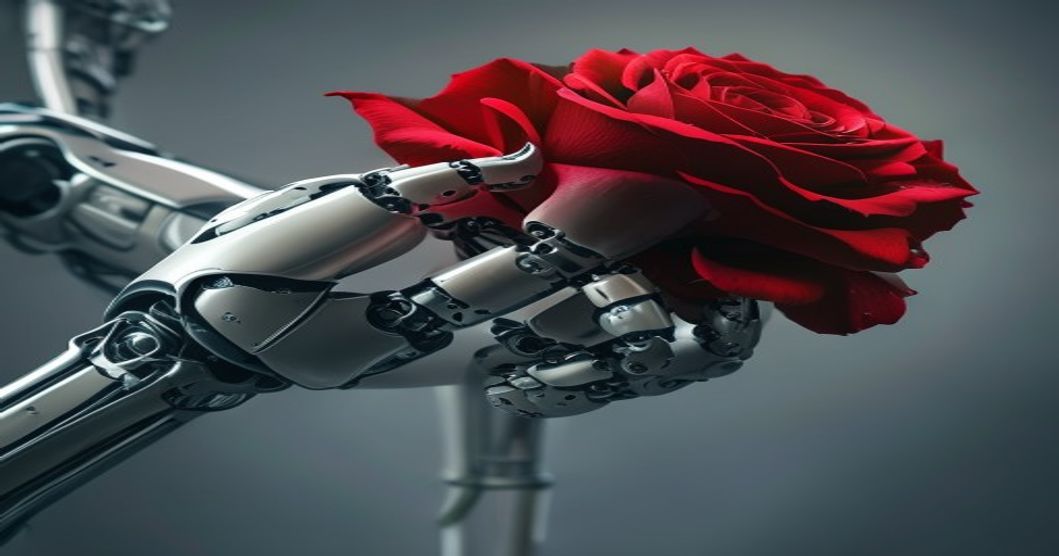
El panorama de la robótica avanza a pasos agigantados, y Stella Robot se posiciona en el frente de esta evolución con el lanzamiento de su innovador producto estrella: la Pantheon Hand. Esta mano robótica, diseñada bajo un concepto de ingeniería avanzada, promete redefinir los estándares de destreza y eficiencia en la manipulación robótica. La clave de su diseño reside en la integración de un sistema de accionamiento por tendones (tendon driven) combinado con una estrategia ingenieril que ubica los motores eléctricos fuera del ensamblaje principal de la mano. Este enfoque, denominado por el fabricante como «drive and hand separation approach», permite trasladar la carga de los motores a la unidad del antebrazo o al cuerpo del robot, disminuyendo drásticamente la masa concentrada en la extremidad de la mano.
Esta arquitectura de diseño no es una mera optimización estética o de peso; representa un avance fundamental en la capacidad de los robots para interactuar con entornos complejos y realizar tareas delicadas. Al reducir la inercia y el peso en la mano, los robots equipados con la Pantheon Hand pueden alcanzar velocidades de movimiento superiores, una mayor precisión en sus movimientos y una menor fatiga en sus actuadores. Esto abre un abanico de posibilidades para aplicaciones que hasta ahora se veían limitadas por las restricciones físicas de las manos robóticas convencionales, desde la robótica industrial de alta precisión hasta la asistencia en tareas del hogar o entornos sanitarios. La ligereza se traduce directamente en un rendimiento mejorado, permitiendo una simulación más fiel de la agilidad y sutileza de la mano humana.
Ingeniería Innovadora: Motores Externos para una Manipulación Superior
La filosofía de diseño detrás de la Pantheon Hand se centra en la maximización del rendimiento a través de la gestión inteligente del peso. Stella Robot ha optado por alejar los motores eléctricos del punto de manipulación directa, ubicándolos en el antebrazo o directamente en el torso del robot. Esta decisión estratégica no solo aligera la mano robótica, sino que también facilita las tareas de mantenimiento y reparación, ya que los componentes más complejos y propensos a desgaste no están integrados en la sección más expuesta y delicada de la extremidad. La transmisión de movimiento hacia los dedos se realiza mediante un sistema de tendones, similar a la biomecánica de la mano humana, lo que permite una articulación fluida y un control exquisito de la fuerza y la posición.
El peso exacto de la mano es un dato crucial en el desarrollo robótico, y Stella Robot se enorgullece de ofrecer una solución marcadamente más ligera que las alternativas del mercado. Aunque los detalles específicos del peso se desvelarán con mayor profusión en las próximas especificaciones técnicas, la premisa del diseño apunta a un componente significativamente liviano. Esto es especialmente relevante para el desarrollo de robots humanoides que buscan replicar la movilidad y el equilibrio humano, o para robots industriales que operan en líneas de producción de alta velocidad donde la masa en movimiento es un factor determinante en la eficiencia energética y la seguridad. La posibilidad de integrar esta mano en plataformas como las desarrolladas por PAL Robotics o aquellas orientadas a la logística, como las que se buscan con el Laborer C1, cobra así una nueva dimensión.

Implicaciones y Futuro de la Pantheon Hand en el Ecosistema Robótico
La llegada de la Pantheon Hand al mercado no es un evento aislado, sino que se inscribe dentro de una tendencia creciente hacia la creación de robots más ágiles, versátiles y capaces de interactuar de forma segura y eficiente con su entorno. Este tipo de innovación es vital para el avance de la robótica autónoma, un campo que busca superar las demostraciones en vídeo para ofrecer un rendimiento real y fiable, tal como se pudo apreciar en eventos como la NVIDIA GTC Berlin 2026. La capacidad de manipulación fina y de bajo peso es un requisito indispensable para que los robots asuman roles más complejos, desde la robótica doméstica y de asistencia hasta la manufactura avanzada y la exploración en entornos peligrosos.
El desarrollo de manos robóticas como la Pantheon Hand de Stella Robot también se alinea con las discusiones sobre las futuras tendencias en la robótica humanoide, un tema central en foros como RoboBusiness 2026. Mientras empresas como Agility Robotics continúan recaudando fondos para acelerar sus desarrollos, la competencia y la innovación en componentes clave como las manos robóticas son esenciales. La Pantheon Hand podría ser un componente diferenciador para robots que buscan competir en segmentos como el que aborda el RealBot L2 de RealMan Robotics o los compactos orientados a logística como el Lumen S1 de HECbot. La capacidad de ofrecer una mano ligera y versátil es una ventaja competitiva significativa en un mercado que demanda cada vez mayor sofisticación y adaptabilidad.

 By