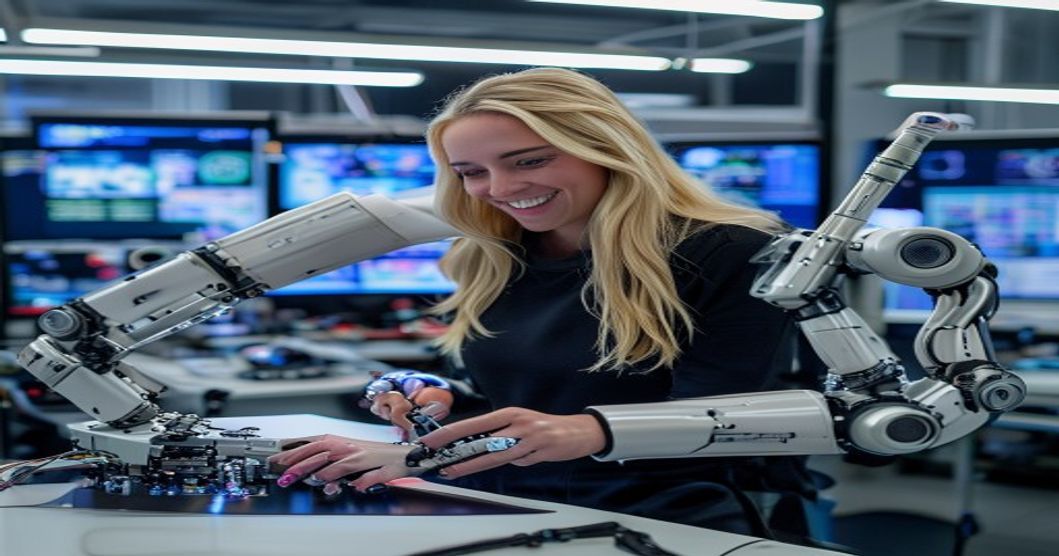

En un avance significativo para la exploración espacial y la robótica autónoma, la ingeniera Sarah Downs ha desarrollado un algoritmo pionero que dota a los robots de la NASA de la capacidad de realizar tareas de ensamblaje en el espacio, un hito crucial para la construcción y el mantenimiento de satélites y otras infraestructuras orbitales. Este desarrollo, que aborda el complejo problema de la inserción precisa de componentes, como antenas, en sus ubicaciones designadas, se gestó durante su proyecto de maestría en ingeniería eléctrica en la Universidad de Tulsa, en colaboración con la NASA y la Fuerza Aérea de EE. UU.
Downs, quien ahora cursa su doctorado en ingeniería eléctrica en la Universidad Texas A&M, ha abordado el desafío conocido como el problema del ‘peg-in-hole’ (clavija en agujero), una tarea aparentemente sencilla para los humanos pero extraordinariamente difícil para los robots. Su solución elimina la dependencia de sistemas de visión, que pueden ser poco fiables en el entorno espacial hostil, y se basa en un proceso de inserción guiado por fuerza. Este método permite al robot ‘sentir’ la posición y orientación de los componentes mediante sensores en su pinza, logrando así un ensamblaje preciso y seguro incluso en condiciones de microgravedad.
La trayectoria de Downs hacia esta área de la robótica espacial está marcada por una temprana fascinación por la exploración y la ingeniería. Desde su adolescencia, inspirada por misiones robóticas a Marte como las de los rovers ‘Spirit’ y ‘Opportunity’, soñaba con contribuir a la aventura espacial. Su participación en equipos de robótica, como la First Lego League, sentó las bases de su pasión por la ingeniería, llevándola a especializarse en ingeniería eléctrica, donde la manipulación de sistemas pequeños y complejos capturó su interés.
Del Hogar al Espacio: Una Carrera Impulsada por la Pasión y la Necesidad
La historia personal de Sarah Downs añade una capa de motivación adicional a su labor. Creciendo en el área de Tulsa, Oklahoma, en un hogar con recursos limitados tras el fallecimiento de su padre, Downs siempre tuvo presente la importancia de una carrera que le proporcionara seguridad financiera para apoyar a su familia. Esta motivación, combinada con su genuina pasión por la robótica, la impulsó a buscar una carrera STEM que no solo le permitiera seguir sus sueños, sino también alcanzar la estabilidad económica. Su participación en programas de ingeniería vocacional y su posterior elección de ingeniería eléctrica en la Universidad de Tulsa fueron pasos calculados hacia este objetivo.
Durante su etapa universitaria, Downs demostró su versatilidad y compromiso. Como proyecto de fin de grado, colaboró en el diseño de una exhibición interactiva de aterrizaje lunar para el Museo del Aire y el Espacio de Tulsa, un proyecto que simulaba misiones en superficies celestes y que aún está expuesto. Posteriormente, durante su programa de maestría, y ante un retraso en el proyecto principal de la NASA, Downs se dedicó al desarrollo de un brazo robótico para asistir a personas con movilidad reducida, demostrando su capacidad para aplicar sus conocimientos en robótica a problemas terrestres, como ayudar a usuarios de sillas de ruedas a realizar tareas domésticas cotidianas. Este proyecto previo, centrado en la manipulación de objetos y la autonomía asistida, resuena con los avances recientes en robots humanoides diseñados para el hogar y la oficina, evidenciando un panorama tecnológico cada vez más integrado.
Superando el Desafío ‘Peg-in-Hole’ en Gravedad Cero
El núcleo del trabajo de Downs para la NASA se centra en la resolución del complejo problema de ensamblaje robótico en el espacio. Tradicionalmente, la robótica espacial se apoya en sistemas de visión (cámaras) para guiar la manipulación de componentes. Sin embargo, en el vacío del espacio, los sistemas de visión pueden fallar debido a la iluminación, la radiación o el polvo espacial. La solución de Downs prescinde por completo de la visión, empleando un método de inserción basado en la fuerza. El robot agarra el objeto a insertar, en este caso una antena, y utiliza sensores de par en su pinza para ‘sentir’ la interacción física con la estructura receptora. Esta retroalimentación táctil permite al robot ajustar su posición y orientación en tiempo real hasta que la antena encaje perfectamente en su orificio.

La complejidad se agudiza al operar en microgravedad. Cualquier movimiento del brazo robótico puede generar pares de reacción que desestabilicen el satélite o la estructura principal. Para contrarrestar esto, el algoritmo de Downs incorpora cálculos para aplicar empujes inversos dirigidos, neutralizando las fuerzas generadas por el movimiento del robot y asegurando la estabilidad del conjunto. Este tipo de precisión y control son fundamentales en tareas de ensamblaje donde la menor desviación podría tener consecuencias catastróficas. La capacidad de los robots para realizar estas delicadas maniobras sin supervisión humana directa es un paso de gigante hacia la construcción de hábitats lunares o la reparación de satélites en órbita, áreas donde la eficiencia y la minimización de riesgos son primordiales, tal como se busca en proyectos de robótica en la construcción solar y otras industrias.
Perspectivas Futuras y la Importancia del Networking
El trabajo de Sarah Downs no solo representa un avance técnico, sino que también subraya la creciente importancia de la investigación y el desarrollo en robótica para el futuro de la exploración espacial. Su tesis doctoral, que se desarrolla en el Simulador Espacial Robótico del Laboratorio de Robótica y Automatización de Diseño (RAD Lab) en Texas A&M, bajo la tutela de Robert Ambrose, un veterano de la NASA, se enfoca en el desarrollo de máquinas capaces de operar en entornos extremos y colabora estrechamente con la agencia espacial. Downs aspira a un futuro trabajando directamente para la NASA, diseñando rovers para la recolección de muestras en Marte o brazos robóticos para estaciones espaciales, continuando así su sueño de infancia.
Paralelamente a su investigación, Downs ha sido una figura activa en IEEE, la organización profesional de ingeniería más grande del mundo. Como presidenta de la rama estudiantil de IEEE en la Universidad de Tulsa, impulsó la organización de eventos educativos y de networking, conectando a estudiantes con profesionales y exalumnos. Subraya la importancia de estas actividades para que los estudiantes adquieran experiencia práctica y desarrollen habilidades blandas, esenciales en un mercado laboral competitivo. «Networking is very important», comenta, destacando cómo estas conexiones pueden abrir puertas a oportunidades laborales, un aspecto crucial para los graduados que buscan aplicar sus conocimientos en campos de vanguardia como la inteligencia artificial táctil para la manipulación robótica.
La perspectiva de Downs sobre la robótica es tanto pragmática como inspiradora. Reconoce la complejidad inherente a la interacción de los robots con su entorno, incluso en tareas que nos resultan simples, pero al mismo tiempo, enfatiza que con los principios fundamentales de la robótica, como los parámetros Denavit-Hartenberg, se puede lograr mucho. Su consejo para los futuros ingenieros es claro: nunca dejar de hacer preguntas y estar siempre dispuestos a aprender. En un campo tan dinámico como la robótica, la curiosidad y la humildad son, según Downs, tan importantes como el conocimiento técnico, preparándolos para futuros desafíos, ya sea en la Tierra o en la vasta extensión del espacio.

 By