
DexTele: Unificando el Control en la Robótica de Doble Brazo
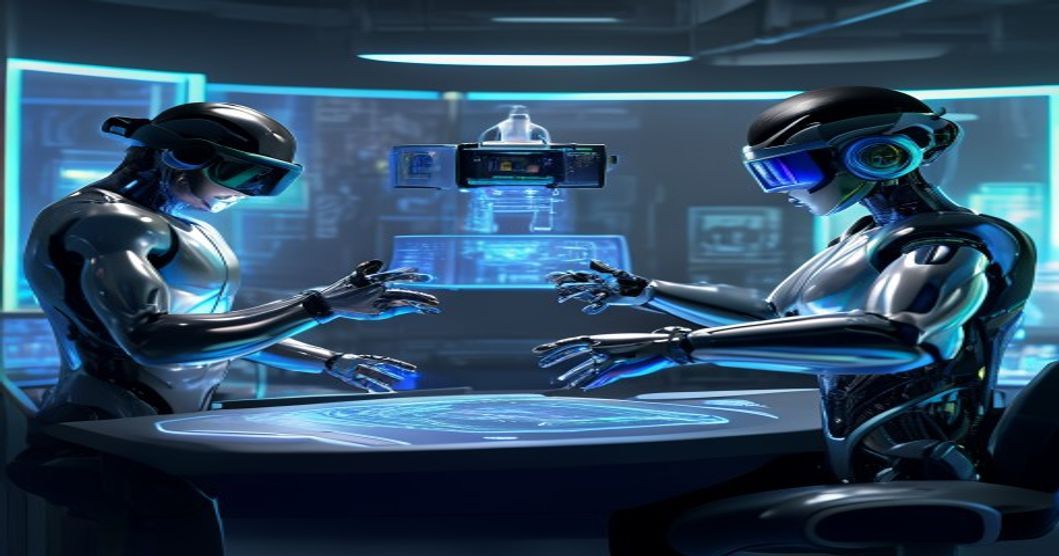
En el vertiginoso avance de la robótica, la capacidad de controlar con precisión sistemas complejos es fundamental. Un desafío persistente ha sido la inconsistencia y la complejidad en la teleoperación de robots equipados con dos brazos, especialmente cuando estos provienen de distintas plataformas o fabricantes. Abordando esta problemática, surge DexTele, una solución tecnológica que fusiona el retargeting de movimiento basado en visión con un avanzado control de fuerza adaptativo impulsado por Modelos de Lenguaje Visual (VLM). Esta sinergia busca superar las barreras inherentes a la interoperabilidad entre diferentes arquitecturas robóticas, facilitando una experiencia de control más fluida, intuitiva y efectiva para operaciones que requieren destreza y precisión bilateral.
La teleoperación, el acto de controlar un robot a distancia, es crucial en entornos peligrosos o inaccesibles para los humanos, así como en tareas de alta precisión. Los robots con dos brazos, al imitar la capacidad humana de manipulación diestra, ofrecen un potencial inmenso en sectores como la manufactura avanzada, la cirugía remota o la exploración espacial. Sin embargo, hasta ahora, el control de estos sistemas duales ha estado intrínsecamente ligado a la plataforma específica del robot, requiriendo software y calibraciones personalizadas para cada modelo. DexTele se propone democratizar y simplificar este control, permitiendo que un operador humano pueda dirigir de manera consistente un par de brazos robóticos, sin importar las diferencias en su diseño cinemático o sistema de actuación subyacente.
Innovación Tecnológica: Visión y Adaptación en Sintonía
El corazón de DexTele reside en su doble enfoque innovador. Por un lado, el retargeting de movimiento basado en visión actúa como un traductor inteligente. Utilizando cámaras y algoritmos de procesamiento de imagen, el sistema es capaz de percibir el movimiento intencionado del operador humano, ya sea a través de un avatar digital o un sistema de seguimiento, y remapear estas intenciones a las articulaciones y movimientos específicos de los brazos robóticos. Esto significa que un mismo gesto del operador se traducirá en la acción adecuada, independientemente de si el robot tiene más o menos grados de libertad, o si sus brazos tienen longitudes o configuraciones distintas. La clave está en la interpretación visual del movimiento deseado y su adaptación contextual a la realidad física del robot.
Por otro lado, la integración de Modelos de Lenguaje Visual (VLM) para el control de fuerza adaptativo marca un hito en la interacción humano-robot. Los VLM, capaces de comprender tanto texto como imágenes, permiten al sistema de control de fuerza no solo reaccionar a los contactos físicos o a las resistencias inesperadas, sino también anticipar y adaptarse a las dinámicas de la tarea y el entorno basándose en una comprensión más rica de la situación. Si el operador está realizando una tarea delicada que implica ensamblar componentes, el VLM, al interpretar la escena visual y la tarea descrita (implícita o explícitamente), puede instruir al sistema para que aplique la fuerza justa, evitando daños o movimientos bruscos. Esta capacidad adaptativa es vital para la seguridad y la eficacia en tareas complejas, acercando la teleoperación robótica al nivel de habilidad humana.
Implicaciones y Futuro de la Teleoperación Dual
La relevancia de DexTele trasciende la mera mejora técnica; abre puertas a aplicaciones antes impensables o prohibitivamente complejas. En el ámbito industrial, podría facilitar la automatización de tareas de ensamblaje de alta precisión o la manipulación de objetos delicados en líneas de producción flexibles, donde la rápida reconfiguración y el control intuitivo son esenciales. La posibilidad de usar un único sistema de control para operar diferentes tipos de robots de doble brazo agiliza la adopción de la automatización y reduce los costes de formación y adaptación.

Más allá de la industria, el impacto en campos como la cirugía robótica a distancia es inmenso. Un cirujano podría operar brazos robóticos con una precisión y sensibilidad táctil sin precedentes, salvando distancias geográficas y mejorando los resultados para los pacientes. Incluso en la exploración espacial o submarina, donde la comunicación puede ser lenta y la intervención humana es crítica, DexTele podría proporcionar las herramientas necesarias para realizar tareas complejas con mayor seguridad y eficiencia. Si bien la tecnología aún enfrenta desafíos en cuanto a latencia, ancho de banda y la robustez total en entornos impredecibles, DexTele representa un paso significativo hacia la unificación y la inteligencia en el control de sistemas robóticos con doble manipulación, un campo que promete redefinir nuestra interacción con las máquinas.
Este avance se inserta en un contexto más amplio de desarrollo robótico, donde la inteligencia artificial y la robótica física convergen, como bien señalaba Jim Fan de NVIDIA, quien desglosa el futuro de la IA física. Las capacidades que DexTele aporta al control de robots humanoides, facilitando una interacción más natural y adaptativa, resuenan con la visión de robots más capaces y versátiles. Este tipo de innovaciones son cruciales para el desarrollo de la próxima generación de máquinas autónomas, capaces de operar de manera efectiva y segura en el mundo real, ya sea en entornos industriales controlados o en escenarios más dinámicos y humanos. La estandarización del control, que DexTele busca impulsar, podría acelerar la adopción de robots más avanzados, acercándonos a un futuro donde los robots duales sean herramientas comunes.
La competencia en el sector de la robótica humanoide es cada vez más feroz, con empresas como Agility Robotics o Figure AI presentando avances significativos. Lograr una teleoperación eficiente y universalmente compatible para robots de doble brazo es un diferenciador clave. La capacidad de DexTele para superar las limitaciones de plataforma podría convertirla en una tecnología transversal muy valiosa, similar a cómo el software de ENCY y Stäubli Robotics simplifica la programación robótica industrial al ofrecer soluciones más integradas y fáciles de usar.

 By